ПОВЫШЕНИЕ СТАНДАРТОВ ТОЧНОСТИ В ХИРУРГИЧЕСКОЙ СТОМАТОЛОГИИ: ОЦЕНКА НОВЫХ МЕТОДИК, ОСНОВАННЫХ НА ПРОТОКОЛАХ
Введение
Хирургическая стоматология в последние годы сталкивается с одним системным противоречием. Индивидуальный опыт хирурга остается значимым предиктором исхода. Специальность в целом не может полагаться на его воспроизведение в масштабе всей клинической практики. Обзор факторов долговременного успеха дентальной имплантации связывает исход с протоколом ведения пациента на этапах планирования и наблюдения независимо от качества остеоинтеграции [1]. Это смещает фокус с индивидуальной техники хирурга на архитектуру процедуры, внутри которой он работает. Консенсусный документ профессионального сообщества по компьютер-ассоциированной имплантации закрепляет ту же логику в виде согласованных клинических рекомендаций, а не индивидуальных предпочтений оператора [2].
Модель поэтапной оценки хирургических инноваций формализует эту логику. Инновация проходит путь от идеи через стадию разработки к контролируемому внедрению, и каждая стадия требует своего объема доказательств, прежде чем метод можно распространять как стандарт [3]. Отдельная работа рассматривает человеческий фактор в имплантологии шире и напрямую называет коммуникацию и распределение ролей источником осложнений, сопоставимым по значимости с хирургической техникой как таковой [4].
Цель исследования – оценить, в какой мере перенос ответственности за точность позиционирования имплантата с индивидуального решения оператора на заранее заданную структуру процедуры (направленная имплантация, роботизированная хирургия) снижает вариабельность результата по данным доступных метаанализов и российских клинических работ и в какой мере та же логика применима к протоколу минимально инвазивной регенерации костной ткани А. В. Потапова на нынешней, доклинической стадии его доказательной проработки.
Материалы и методы исследования
Материал обзора образуют публикации о точности статической, динамической и роботизированной компьютерной навигации при дентальной имплантации и о протоколе минимально инвазивной направленной регенерации костной ткани, разработанном А. В. Потаповым. В анализ вошли систематические обзоры и метаанализы, рандомизированные клинические испытания, диссертационные и монографические работы российских авторов, публикации в материалах конференций, консенсусный документ профессионального сообщества, а также работы о модели оценки хирургических инноваций и о роли человеческого фактора. Источник включался в обзор при наличии количественного показателя точности позиционирования имплантата, линейного отклонения в миллиметрах или углового в градусах, либо описания конкретных технических параметров хирургического протокола. Хронологически рассмотренные источники охватывают период с 2009 по 2026 г.: более ранние работы задают методологическую и терминологическую рамку области, тогда как основной массив количественных данных о точности приходится на публикации последних семи лет. Работа имеет характер нарративного, а не систематического обзора: источники отбирались тематически, без формализованного протокола систематического поиска, скрининга публикаций и оценки риска смещения, и приведенные количественные показатели служат иллюстрацией общей картины, а не результатом самостоятельного объединенного метаанализа.
Использован сопоставительный метод анализа. Усредненные значения зарубежных метаанализов проверялись против данных российских клинических исследований, выполненных на определенной выборке пациентов и имплантатов: 117 пациентов и 448 имплантатов в диссертационном исследовании со сравнением фрезерованных и напечатанных шаблонов в идентичном хирургическом протоколе [5–7]. Такое сопоставление показывает, сохраняется ли усредненный показатель точности при переходе от популяционного уровня к конкретному способу изготовления шаблона.
Параметры протокола Потапова сравнивались с традиционной открытой методикой направленной регенерации по восьми критериям, заявленным в первоисточнике: геометрия доступа, подготовка реципиентного ложа, доставка трансплантата, стратегия барьерной мембраны, фиксация, профиль риска мягких тканей, метрики аудита, диапазон показаний [8]. Модель поэтапной оценки хирургических инноваций [3] применена как рамка для определения доказательного статуса протокола: соответствие ранней стадии разработки, а не стадии контролируемого сравнения с существующими туннельными методиками.
Результаты исследования
и их обсуждение
Систематический обзор и метаанализ статической навигации дает среднее коронковое отклонение около 1,1 мм и угловое около 3,5° [9]. Метаанализ динамической навигации сообщает сопоставимые значения, около 1 мм на уровне платформы имплантата и 2–4° углового отклонения [10]. Объединенный анализ статической, динамической и роботизированной хирургии не находит между первыми двумя методами статистически значимой разницы в точности [11]. Причина отсутствия значимой разницы в самом метаанализе не раскрывается; предположение, что она связана с усреднением индивидуальных различий операторов и клиник, в проанализированных источниках не проверялось и здесь не утверждается как установленный механизм. Линейное и угловое отклонение, о котором сообщают эти работы, характеризует техническую точность позиционирования имплантата относительно спланированной позиции и само по себе не является показателем клинического исхода: связь между миллиметровым и угловым отклонением, с одной стороны, и приживаемостью имплантата, состоянием окружающих тканей или удовлетворенностью пациента, с другой, в рассмотренных источниках отдельно не устанавливается.
Российские клинические данные уточняют эту картину параметром, который международные метаанализы обычно не разделяют, – методом изготовления самого шаблона. Диссертационное исследование на 117 пациентах и 448 имплантатах сравнивает шаблоны, изготовленные методом трехмерной печати, с фрезерованными шаблонами из полиметилметакрилата в идентичном хирургическом протоколе. Фрезерованные шаблоны дают более высокую точность позиционирования на 24,55 % при полном протоколе остеотомии и на 35,32 % при пилотном протоколе [5, 12]. Тип дефекта зубного ряда меняет точность так же заметно: включенные дефекты дают на 42,30 % более точную установку имплантата, чем концевые дефекты, при использовании идентичного шаблона [5]. Разброс осевого отклонения в этой работе составляет от 2,63 ± 1,93° в лучшей группе до 9,62 ± 6,37° в худшей – заметно шире диапазона, который обычно приводят объединенные зарубежные метаанализы, хотя прямое сопоставление этих величин затруднено разной единицей агрегации: метаанализ сообщает средневзвешенное значение по выборке разнородных исследований, тогда как диссертационная работа – разброс между двумя группами внутри одного протокола на одной клинической базе.
Диссертационное исследование выполнено на выборке одного медицинского центра, что ограничивает прямой перенос количественных показателей на популяции с иным составом операторов, оборудования и типов дефектов зубного ряда. Тем не менее сам факт воспроизводимого расхождения в 24,55–35,32 % между двумя способами изготовления шаблона в рамках одного протокола значим независимо от внешней валидности конкретных цифр: он показывает, что метод изготовления шаблона – переменная, которую объединенные зарубежные метаанализы обычно не выделяют отдельно, – является самостоятельным и не пренебрежимо малым источником разброса точности внутри одного протокола.
Расхождение между усредненными зарубежными метаанализами и детализированными российскими клиническими данными не противоречие, а разница уровня агрегации. Метаанализ описывает популяцию исследований с разными протоколами изготовления шаблона, разным оборудованием и разным опытом операторов. Диссертационное исследование держит эти переменные под контролем, что позволяет оценить вклад отдельно взятого фактора – способа изготовления шаблона – внутри одного протокола, не приравнивая эту величину к опубликованным оценкам эффекта направленной хирургии против свободноручной установки в целом.
Клиническая литература описывает похожую динамику для динамической навигации. Проспективное исследование сообщает отклонение 1,37 мм на уровне платформы против 1,67 мм при свободноручной технике, разница статистически значима при
p = 0,013 [13]. Опора направляющей вносит вариабельность результата независимо от типа навигации: рандомизированное сравнение направленной хирургии с опорой на кость и на слизистую против ручной навигации и пилотного шаблона показывает это напрямую [14]. Обзорная работа российских авторов приходит к похожему выводу другим путем. Полный хирургический протокол, связанный с безлоскутной хирургией, показывает наивысшую точность. Пилотный протокол дает сопоставимые результаты. Установка имплантата без компьютерного сопровождения дает наименьшую точность передачи позиции от плана к пациенту [15].
Классификационная работа по хирургическим направляющим шаблонам систематизирует варианты применения шаблонов по способу опоры и виду протокола остеотомии, создавая основу для сопоставимости между клиниками с разным оборудованием [16]. Отдельное исследование частично беззубых пациентов подтверждает точность навигационных шаблонов в этой конкретной популяции вне общих метаанализов [17]. Обзор с описанием клинического случая фиксирует похожий набор преимуществ и недостатков цифровой хирургии и отмечает зависимость результата от стадии освоения технологии оператором [18]. Более ранняя работа по применению хирургических шаблонов формулирует те же принципы для случаев дентальной имплантации в целом. Это говорит о переносимости логики протокола за пределы одного конкретного хирургического сценария [19].
Роботизированная имплантация занимает особое место в этой иерархии точности. Объединенный метаанализ, включивший исследования статической, динамической и роботизированной навигации, показывает, что роботизированные системы достигают наименьшего отклонения среди всех трех подходов: 0,81 мм по коронковой точке, 0,77 мм по апикальной точке и 1,71° углового отклонения против средних 1,11 мм, 1,40 мм и 3,51° по совокупной выборке компьютеризированных методов [11]. Эта оценка требует существенной оговорки: данные по роботизированной хирургии в этом метаанализе получены всего из двух исследований на 44 имплантатах – против 53 исследований (4504 импланта) для статической навигации и 15 исследований (1125 имплантатов) для динамической, – и авторы метаанализа прямо указывают на необходимость осторожной интерпретации этой подгруппы ввиду малого объема выборки [11]. С этой оговоркой результат не опровергает общий тезис статьи, а иллюстрирует его иным способом, чем протокол Потапова: робот здесь не заменяет протокол, а исполняет его – траектория сверления и глубина остеотомии задаются программно и воспроизводятся с точностью, недостижимой для ручного контроля инструмента даже в пределах статического шаблона. Перенос критических параметров процедуры из зоны субъективного контроля хирурга в зону инженерной спецификации снижает вариабельность результата независимо от того, реализован ли этот перенос через жесткий шаблон, динамическую навигацию или манипулятор – при условии, что этот вывод для роботизированной хирургии рассматривается с учетом ограниченности лежащей в его основе выборки.
Опыт оператора отдельно от типа протокола образует третий источник вариабельности, который редко разделяют в сводных показателях точности. Обзор с описанием клинического случая напрямую связывает результат цифровой хирургии со стадией освоения технологии оператором [18], а работа о человеческом факторе в имплантологии показывает, что ошибки коммуникации и распределения ролей в хирургической команде сопоставимы по значимости с собственно хирургической техникой [4]. Это означает, что показатель среднего отклонения, полученный в клинике с многолетним опытом внедрения статической навигации, плохо переносится на клинику, только начинающую работу с шаблонами: кривая обучения смещает распределение результатов даже при формально идентичном протоколе. Протокол задает нижнюю границу вариабельности, достижимую при полном соблюдении спецификации, но не устраняет разброс, вносимый разной степенью владения инструментом на стороне оператора. Это ограничение применимо в равной степени к направленной имплантации, роботизированной хирургии и протоколу Потапова: ни один из них не заменяет обучение, а лишь сужает пространство ошибок, доступное неопытному оператору.
Протокол – это стандартизированный, воспроизводимый и измеримый набор шагов. Эта логика распространяется за пределы установки имплантата. Один из примеров такого переноса описан в разработке А. В. Потапова: протокол минимально инвазивной направленной регенерации костной ткани, сочетающий туннельный доступ с сохранением надкостницы и стандартизированную кортикальную микроперфорацию реципиентного ложа [8, 20]. Протокол задает конкретные технические параметры инструмента перфорации: диаметр наконечника от 0,8 до 1,2 мм и глубину перфорации от 1 до 2 мм. Такая спецификация делает воздействие на кортикальную пластинку измеримым параметром, поддающимся описанию и контролю, а не оценкой на основе субъективного ощущения хирурга; насколько это фактически снижает межоператорский разброс исхода, пока не показано на сравнительной клинической выборке [20].
Каждый отдельный компонент протокола уже описан по отдельности в независимой литературе по направленной регенерации костной ткани. Предметом разработки является их последовательная интеграция в один протокол. Экспозиция мембраны при направленной регенерации костной ткани независимо связана со снижением прироста кости, и это делает стабильность мягких тканей центральной переменной исхода вне зависимости от конкретного протокола. Протокол Потапова отвечает на эту проблему выбором доступа: короткие вертикальные разрезы и туннельный доступ вместо широкой отслойки лоскута по замыслу автора должны снижать риск расхождения линии разреза над зоной аугментации, однако это ожидаемое преимущество пока представлено как концептуальное обоснование метода, а не как измеренный результат на сравнительной клинической выборке [20].
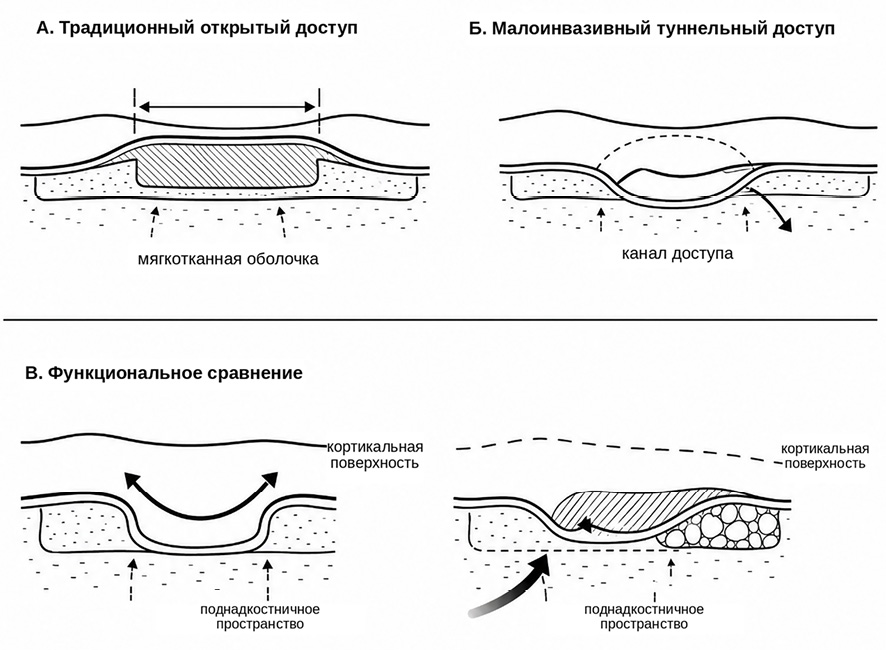
Сравнительная таблица, представленная в монографии, сопоставляет разработанный протокол с традиционной открытой методикой направленной регенерации по восьми параметрам: геометрии доступа, подготовке реципиентного ложа, доставке трансплантата, стратегии барьерной мембраны, фиксации, профилю риска мягких тканей, метрикам аудита и типичному диапазону показаний [8].
Принципы малоинвазивного хирургического доступа
Примечание: составлен автором на основе источника [20]
Показания протокола ограничены локализованными горизонтальными дефектами, где туннельный доступ способен разместить мембрану без обширной отслойки. Для выраженных вертикальных дефектов и обширных трехмерных дефектов, требующих жесткой сетки, автор прямо называет открытый доступ предпочтительным (рисунок) [20].
Практический выбор между рассмотренными подходами определяется не только точностью, но и доступностью. Статические шаблоны остаются наиболее распространенным решением благодаря низкому порогу внедрения и предсказуемой стоимости, тогда как динамическая навигация и тем более роботизированные системы требуют капитальных вложений в оборудование и отдельного этапа освоения интерфейса. Протокол Потапова в этом отношении ближе к статическим шаблонам: его внедрение не требует специализированного оборудования, а основное условие, соблюдение параметров перфорации и геометрии доступа, поддается контролю без дополнительных инвестиций. Это делает подобные протоколы реалистичным путем стандартизации для клиник, где закупка навигационного оборудования экономически не оправдана, при условии, что показания ограничены случаями, для которых автор протокола прямо описал область применения.
Автор прямо признает два существенных ограничения разработки. Аргументация построена на сопоставлении с независимыми исследованиями отдельных компонентов [8, 20]. Разница здесь принципиальна: числовые показатели исхода, прирост кости в миллиметрах, частота обнажения мембраны, частота ревизионных вмешательств, отличают статью, пригодную для публикации в рецензируемом журнале, от описания архитектуры метода. Второе ограничение касается доказательной иерархии. Протокол пока не проходил стадию контролируемого сравнения с существующими туннельными методиками на сопоставимой выборке пациентов. Это соответствует раннему этапу оценки хирургических инноваций, для которого модель поэтапной валидации прямо рекомендует воздержаться от переноса метода в рутинную практику до завершения структурированной проспективной проверки [3].
Заключение
Направленная навигация и роботизированная хирургия решают на первый взгляд разные задачи, но общее у них одно, подтвержденное разобранными выше сравнительными метаанализами: ответственность за точность переносится с решения оператора на заранее определенную структуру процедуры. Протокол направленной регенерации Потапова разобран здесь как пример переноса той же логики в другую область хирургии, но, в отличие от навигационных методов, он пока не проходил сопоставимой клинической проверки: то, что для навигации является установленным результатом, для этого протокола остается концептуальным ожиданием. У переноса ответственности с оператора на структуру процедуры есть предел, который стоит признать явно. Для направленной и роботизированной навигации протокол снижает вариабельность там, где ее источник понятен и поддается измерению: траектория сверления, диаметр перфорации, способ изготовления шаблона. Он не устраняет вариабельность, причина которой лежит за пределами формальной спецификации: заживление мягких тканей, комплаентность пациента, анатомические особенности, не учтенные при планировании. Обзор факторов долговременного успеха имплантации связывает часть неудач именно с этими переменными, которые протокол не способен зафиксировать на бумаге.
Метаанализы задают средние ориентиры отклонения для направленной и навигационной имплантации. Российские клинические работы показывают, что реальный разброс внутри этих ориентиров зависит от способа изготовления шаблона и опыта оператора. Протокол направленной регенерации, разобранный здесь как пример переноса той же логики в другую область хирургии, пока не прошел через эту третью проверку. У него нет собственной клинической выборки, на которой можно было бы измерить разброс между операторами. Пока такой проверки нет, сравнивать зрелость этого протокола с уже валидированными технологиями навигации преждевременно.
Конфликт интересов
Финансирование
Библиографическая ссылка
URL: https://www.science-medicine.ru/article/view?id=1470 (дата обращения: 17.09.2026).